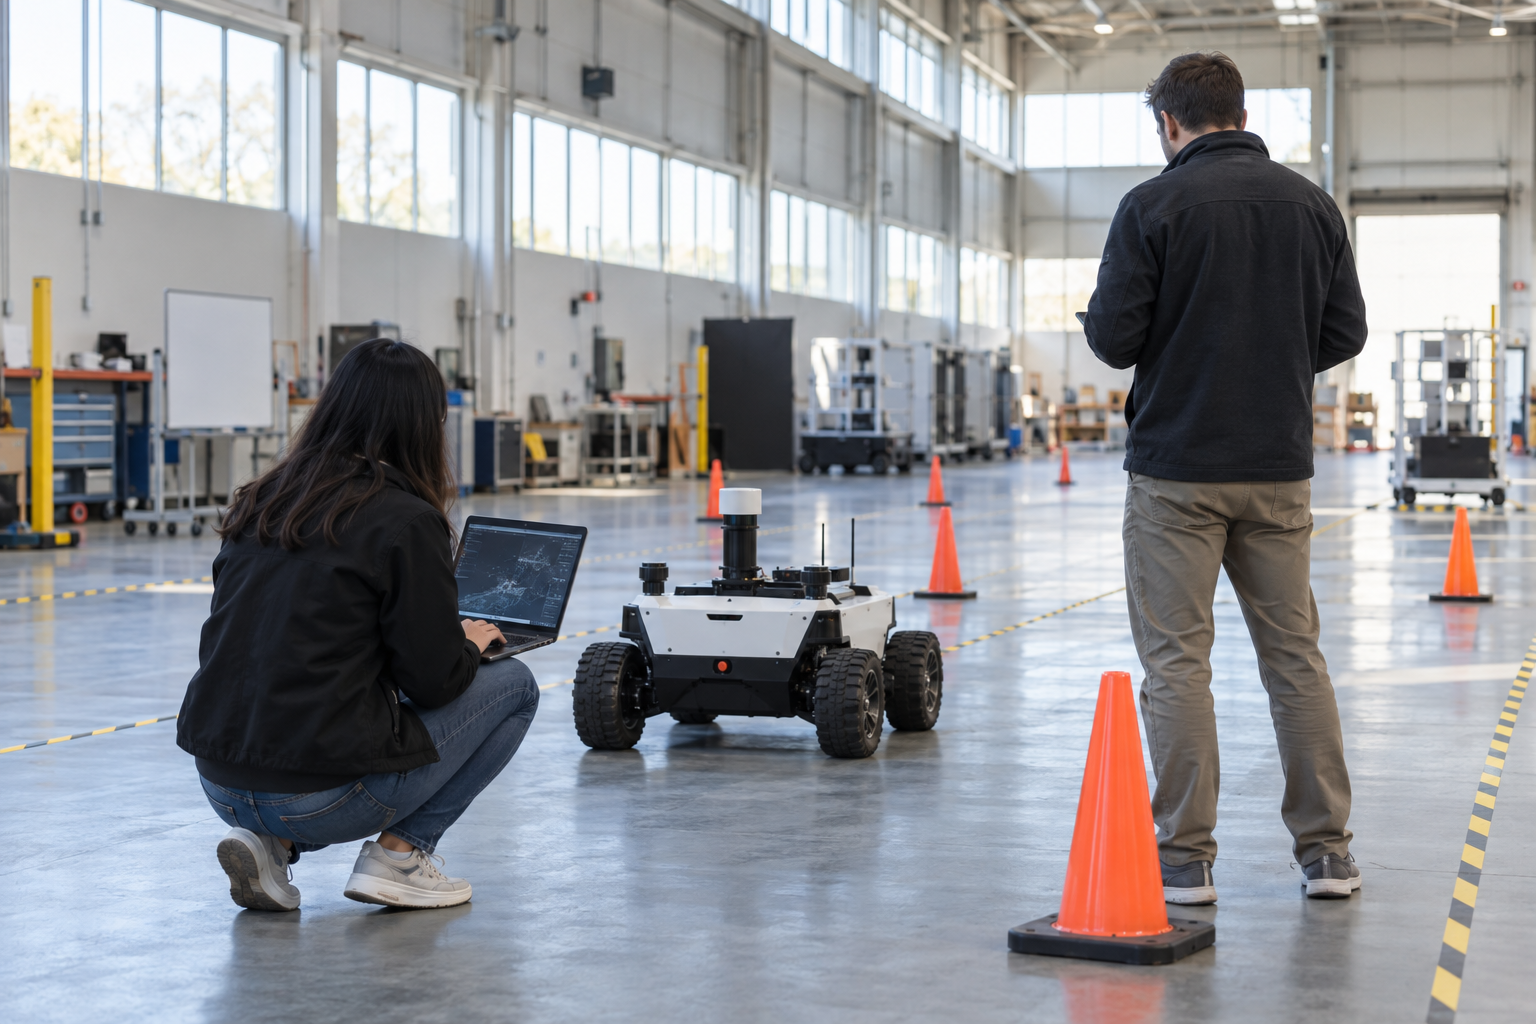
El red teaming de robots autónomos es la práctica que, según se ha dado a conocer, aplica Laplace Intelligence a robots y vehículos autónomos antes de que operen en entornos reales. Consiste en atacarlos y forzarlos de manera deliberada para encontrar fallos cuando un error todavía sale barato. Sobre su método no hay cifras, clientes ni detalles técnicos públicos, así que conviene separar con claridad lo que se sabe de lo que una empresa debería preguntar antes de contratar algo parecido.
Qué ha pasado con el red teaming de robots autónomos y por qué importa
El dato verificable es breve: Laplace Intelligence somete a robots y a coches autónomos a pruebas de red teaming antes de su llegada al mundo real. No consta financiación, no se citan clientes, no se explica qué tipo de ataques se ejecutan ni sobre qué plataformas. Tampoco hay métricas de fallos detectados. Es un titular con una idea clara y sin nada más que lo respalde por ahora, y por eso este artículo no atribuye a la empresa capacidades que no ha descrito.
Aun así, la idea importa por sí misma. Un robot de almacén, un vehículo autónomo o un brazo robótico en una línea de producción no son software convencional. Si una aplicación web falla, se reinicia el servicio. Si falla un sistema que se mueve entre personas, mercancía y obstáculos, el fallo puede ser físico, costoso y con consecuencias legales. Probar solo que el sistema funciona en condiciones normales no basta: hay que comprobar qué hace cuando las condiciones dejan de serlo, y eso es exactamente lo que persigue el red teaming.
El término viene de la seguridad informática y militar. Un equipo ajeno al desarrollo hace de adversario, sin la mentalidad del que construyó el sistema y sin el sesgo de querer que todo salga bien. Su trabajo es romper, confundir y explotar. En sistemas basados en IA esa lógica se ha extendido a los modelos de lenguaje, donde se prueban inyecciones de instrucciones y respuestas peligrosas. Aplicarla a máquinas que actúan en el mundo físico es el paso lógico, y más exigente, porque a los fallos de software se suman los de sensores, entorno y mecánica.
Qué implica técnicamente el red teaming de robots autónomos
En general, un ejercicio de red teaming sobre un sistema autónomo no se limita a lanzar casos de prueba. Se trabaja en varias capas. La primera es la percepción: qué ocurre cuando una cámara se satura por un reflejo, cuando un sensor devuelve datos erróneos o cuando un objeto aparece en una posición que el entrenamiento no cubrió. La segunda es la toma de decisiones: cómo reacciona el sistema ante instrucciones contradictorias, situaciones ambiguas o entradas diseñadas para engañarlo. La tercera es la comunicación y el software que rodea al modelo, con sus accesos, actualizaciones y dependencias.
Esa diferencia con las pruebas habituales es importante. Un test convencional verifica que el sistema cumple una especificación. Una prueba adversaria parte de la sospecha contraria: asume que hay un fallo y lo busca. Los casos límite, que en producción aparecen una vez cada miles de horas, se provocan a propósito y de forma repetida. Para un sistema que va a convivir con personas, encontrar ese fallo en un entorno controlado es la única forma aceptable de encontrarlo.
Queda por saber qué parte se hace en simulación y qué parte con hardware real. Cada opción tiene límites conocidos: la simulación escala barato pero no reproduce toda la física ni todo el ruido de un sensor real, y las pruebas físicas son fieles pero lentas y caras. Laplace Intelligence no ha detallado su enfoque, y esa es la primera pregunta que cualquier comprador debería plantear. Otra es qué entregable recibe el cliente: un informe de vulnerabilidades priorizado, recomendaciones de corrección o una repetición de pruebas tras los arreglos. Sin esa información, comparar proveedores es imposible.
También hay una cuestión de alcance. El red teaming encuentra fallos, no certifica ausencia de ellos. Un informe limpio indica que ese equipo, con esas técnicas y en ese tiempo, no logró romper el sistema. No indica que sea seguro en todas las circunstancias. Entender esa diferencia evita confiar de más en un sello o en una presentación comercial.
Cómo pueden aplicar las empresas el red teaming de robots autónomos hoy
Si desarrollas o despliegas robots, vehículos o cualquier sistema que actúe de forma autónoma, la lección práctica no depende de contratar a una empresa concreta. Depende de incorporar la prueba adversaria al proceso antes de la puesta en producción. El primer paso es listar qué puede salir mal y cuánto costaría: daño a personas, parada de la operación, daño a la mercancía, responsabilidad legal. Esa lista marca qué merece una prueba adversaria y qué se cubre con pruebas estándar.
El segundo paso es separar quien construye de quien ataca. Si el mismo equipo que desarrolló el sistema diseña las pruebas, tenderá a probar lo que ya sabe que funciona. Un tercero, o al menos un equipo interno distinto, aporta la mirada hostil que se busca. Para una PYME esto no tiene por qué ser un proyecto enorme: puede empezar con un alcance acotado, por ejemplo un solo robot y los tres escenarios de mayor riesgo.
Si evalúas contratar un proveedor, pide por escrito el alcance, las técnicas, el entorno de prueba, el formato del informe y si incluye una segunda ronda tras corregir. Desconfía de las promesas de seguridad total. Y calcula el retorno con un criterio sencillo: compara el coste de la prueba con el coste de un incidente en operación, incluidos parada, reparación y posibles reclamaciones. En sistemas con riesgo físico, esa comparación suele salir clara. Lo que conviene evitar es tratar el red teaming como un trámite que se hace una vez; cada actualización del modelo o del hardware cambia el comportamiento y obliga a repetir al menos parte de las pruebas.
Análisis Blixel
La seguridad de una máquina autónoma no se demuestra con una demo que sale bien. Se demuestra con intentos serios de hacerla fallar, y esa es la parte que casi nadie enseña en una presentación comercial. Que existan empresas que se dediquen a eso es una buena señal para el sector, porque normaliza algo que debería ser rutina: el que construye no es el mejor juez de su propio trabajo.
Dicho esto, con lo que hay sobre la mesa, el titular de Laplace Intelligence es una promesa sin evidencia. No sabemos qué prueban, cómo lo hacen, con qué resultados ni para quién. En un mercado donde la palabra seguridad se usa con mucha ligereza, la diferencia entre una práctica rigurosa y una etiqueta de marketing está en los detalles que aquí faltan. Mi posición es clara: el red teaming de robots autónomos es necesario, pero su valor lo da la metodología y no el nombre de quien lo ofrece.
Para una PYME que integra robótica, el consejo es concreto. No esperes a que un regulador o una aseguradora te lo exija. Define tus escenarios de mayor riesgo, ataca tu propio sistema con alguien ajeno al desarrollo y documenta lo que encuentres. Es más barato descubrir un fallo en una nave de pruebas que en mitad de la operación con clientes delante. Y si un proveedor no puede explicar con precisión qué hará con tu sistema, sigue buscando. La falta de información que hoy rodea a esta noticia es, precisamente, el criterio que hay que aplicar a cualquier oferta similar.
¿Quieres aplicar esto en tu empresa? En Blixel.ai te ayudamos a integrar IA con sentido común. Hablemos.