
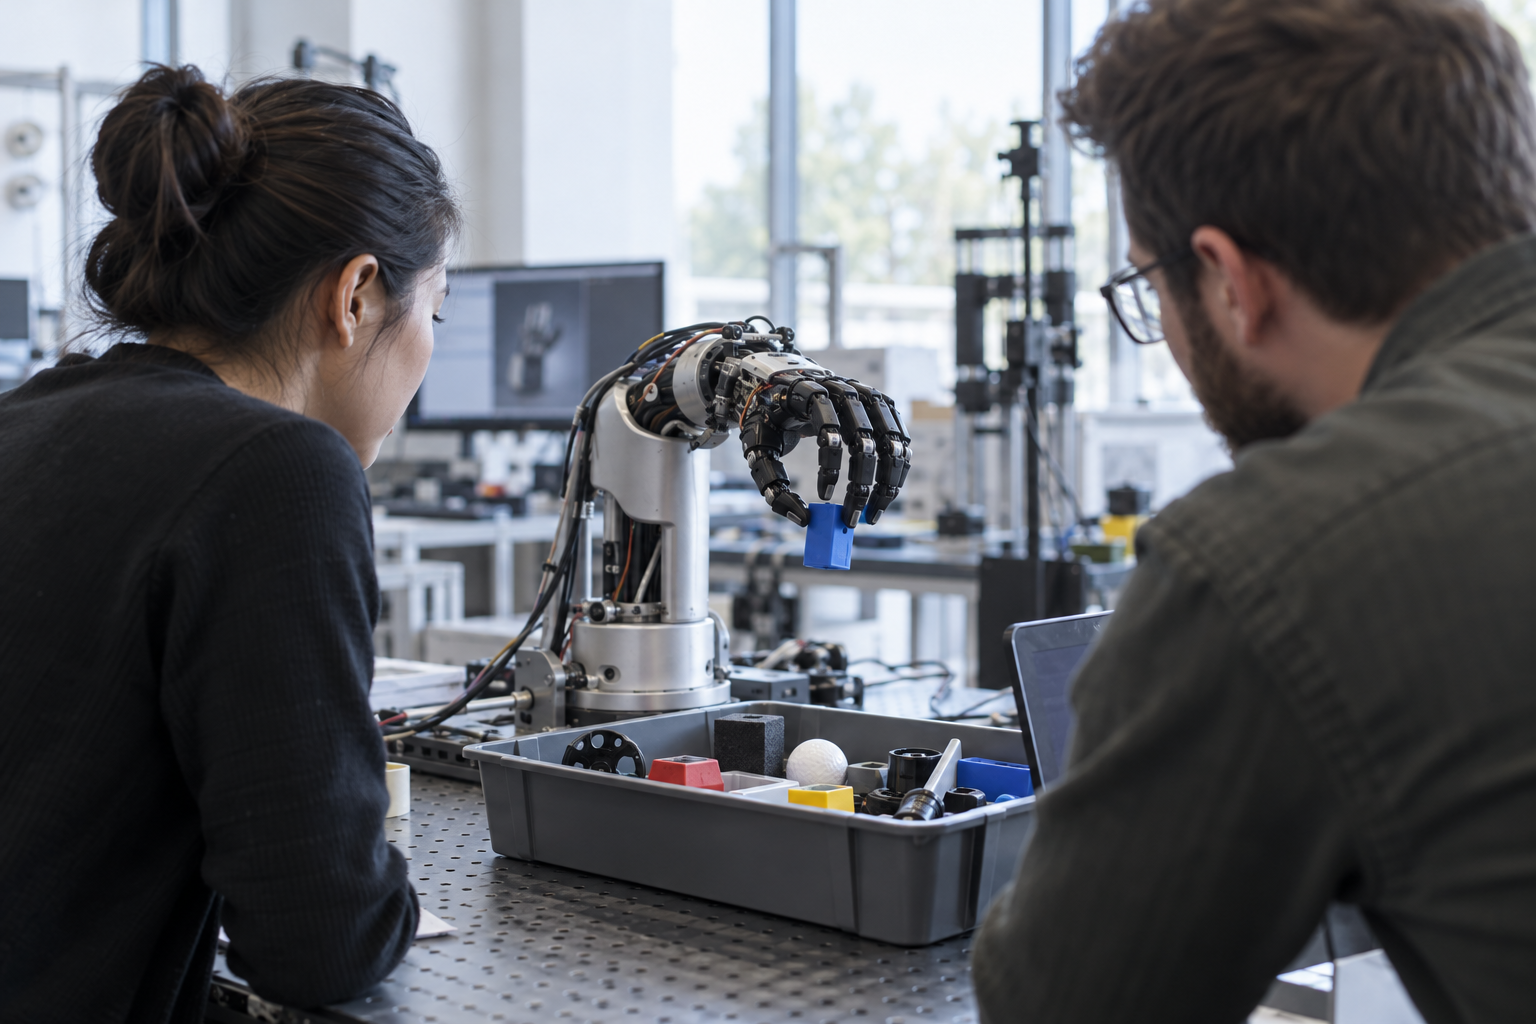
La IA física basada en fuerza y tacto acaba de recibir uno de sus mayores respaldos de capital: Eka Robotics ha cerrado una Serie A de 150 millones de dólares con una valoración post-money de 1.450 millones. La ronda la lideran a16z y F-Prime. La empresa la fundan Pulkit Agrawal, profesor del MIT, y Tuomas Haarnoja, ex investigador de Google DeepMind. Su apuesta es concreta: que un robot sienta cuánta fuerza aplica al agarrar algo, y no solo que lo vea.
Qué ha pasado con Eka Robotics y por qué importa la IA física basada en fuerza y tacto
Eka Robotics presenta un sistema que combina dos piezas. La primera es una mano robótica equipada con sensores de fuerza. La segunda es un modelo vision-force-action, es decir, un modelo que toma como entrada lo que ve la cámara y la fuerza que mide la mano, y devuelve las acciones que debe ejecutar el robot. La diferencia con muchos enfoques actuales es que el sistema incorpora el tacto como señal de primera clase, no como un añadido.
Los números que da la empresa son llamativos. Según Eka, el robot recoge unos 1.500 objetos de hasta 1 kg por hora, frente a unos 600 que maneja una persona, con una tasa de éxito superior al 95%. Conviene leer esas cifras como lo que son: datos aportados por la propia compañía, sin una verificación independiente conocida. Aun así, la comparación con el rendimiento humano indica hacia dónde quieren competir: tareas repetitivas de manipulación donde hoy sigue habiendo personas.
El problema que atacan es viejo en robótica. Mover una caja grande es relativamente asequible para una máquina. Coger un objeto pequeño, de forma irregular o frágil, sin que se caiga ni se aplaste, es donde los robots siguen fallando. Esa manipulación fina es el cuello de botella que impide automatizar buena parte de las tareas de manipulación de objetos en logística e industria, y es justo el que Eka pretende resolver con tacto.
La ronda se anuncia además en un momento en que la inversión de riesgo mira con interés a la llamada IA física, el término con el que se agrupa a los modelos que controlan máquinas que actúan en el mundo real y no solo generan texto o imágenes. Una Serie A de 150 millones es una cifra poco habitual para una empresa en esa fase, y dice mucho del peso de los fundadores y de la confianza de los inversores en el enfoque.
Implicaciones técnicas: simulación, fuerza y la IA física basada en fuerza y tacto
El detalle técnico más relevante no es el hardware, sino cómo se entrena. Eka no usa demostraciones humanas, la vía habitual en la que una persona maneja el robot o le enseña la tarea una y otra vez para que lo imite. En su lugar, entrena el modelo con reinforcement learning en simulación. El sistema prueba, falla, recibe una recompensa y mejora, millones de veces, sin gastar tiempo de operarios ni desgastar máquinas reales.
Esa decisión tiene una lógica clara. Recoger datos con demostraciones humanas es lento y caro, y escala mal cuando hay que cubrir miles de objetos distintos. La simulación permite generar experiencia a un ritmo muy superior. El riesgo conocido de este camino es la distancia entre simulación y realidad: lo que funciona en un entorno virtual puede fallar con la fricción, el peso o los materiales del mundo físico. La empresa afirma que su modelo resuelve la tarea con más del 95% de éxito, pero esa cifra tendrá que sostenerse fuera del laboratorio.
La incorporación de sensores de fuerza es la otra mitad de la propuesta. Un robot que solo usa visión puede saber dónde está el objeto, pero no cuánto lo aprieta ni si se le está resbalando. Con información de fuerza, el modelo puede ajustar el agarre en tiempo real. Para una IA física basada en fuerza y tacto, ese bucle de realimentación es lo que debería marcar la diferencia entre un agarre torpe y uno fiable.
Hay además una consecuencia de ingeniería que no se suele destacar: un modelo que depende de un sensor concreto queda atado a un hardware concreto. Eka presenta mano y modelo como un conjunto, lo que da control sobre la calidad de los datos, pero también implica que quien quiera usarlo compra el paquete completo y no un software suelto para cualquier brazo.
Qué significa este movimiento para el mercado de la robótica
Para los competidores, la ronda eleva el listón de capital necesario para jugar en manipulación robótica. Quienes apuestan por aprender de demostraciones humanas o por teleoperación tendrán que explicar por qué su vía escala mejor que la simulación con reinforcement learning. Y quienes ya trabajan con visión pura tendrán que justificar por qué prescinden del tacto, ahora que hay una empresa financiada que lo pone en el centro.
Para los compradores potenciales, es decir, operadores de logística, fabricantes y almacenes, la noticia es una señal de que la manipulación fina empieza a recibir inversión seria, pero no una razón para cambiar planes todavía. El propio relato de la empresa reconoce que debe demostrar su fiabilidad en líneas industriales reales. Hoy trabaja en pilotos con clientes, y ahí se verá si el 95% de éxito aguanta turnos largos, objetos variados y condiciones imperfectas.
Para los proveedores de componentes, sobre todo de sensores táctiles y de fuerza, el mensaje es que existe demanda respaldada por capital para hardware que antes se veía como un nicho. Y para los inversores, la valoración de 1.450 millones sin despliegues industriales probados confirma que el mercado paga por la tesis y por el equipo, a la espera de resultados comerciales.
La comparación con una persona, 1.500 objetos por hora frente a 600, también sitúa el debate en terreno económico. El argumento de venta no es que el robot haga algo imposible, sino que haga lo mismo más rápido. Si el dato se confirma en producción, el cálculo de retorno para un cliente dependerá del coste de la mano, del mantenimiento y de cuántas tareas distintas pueda cubrir sin reentrenar. Eso, de momento, no se ha hecho público.
Análisis Blixel
Un cheque de 150 millones no demuestra que una tecnología funcione; demuestra que unos inversores están dispuestos a pagar por averiguarlo. Conviene separar bien ambas cosas. Lo que Eka ha conseguido hasta ahora es credibilidad: dos fundadores con trayectoria en investigación de primer nivel, un problema real y bien elegido, y una hipótesis técnica clara. Lo que le falta es lo más difícil, que es fiabilidad en una línea de producción de verdad, con piezas sucias, turnos de ocho horas y un cliente que no perdona paradas.
Me parece interesante que la apuesta sea contraria a la moda dominante en robótica, que gira en torno a recoger demostraciones humanas a gran escala. Entrenar en simulación con reinforcement learning es más barato por muestra, pero arrastra el viejo problema de la brecha con la realidad. La IA física basada en fuerza y tacto es un intento de cerrar esa brecha dando al modelo un sentido que la visión sola no ofrece. Si funciona, la ventaja será estructural, no cosmética.
Mi posición es prudente. Las cifras de 1.500 objetos por hora y más del 95% de éxito son de la empresa, y los pilotos con clientes son el único examen que cuenta. Para una PYME, la lectura útil no es comprar nada ahora, sino vigilar los resultados de esos pilotos y preguntar siempre por tasa de éxito en condiciones reales, no en demostraciones. Una valoración de 1.450 millones se justifica con contratos, no con vídeos. Cuando lleguen datos de producción, sabremos si el tacto era la pieza que faltaba.
Quieres aplicar esto en tu empresa? En Blixel.ai te ayudamos a integrar IA con sentido común. Hablemos.
Deja una respuesta